MPF detectedへの変更の再計算した結果を表を用いてまとめます。
表1091.1 MPF detectedへ変更したIFRモデルのPMHF式
|
(a)SPF |
(b)SPF |
(c)DPF |
(d)DPF |
| LAT2分離 |
$(1-K_\text{IF,RF})\lambda_\text{IF}-(1-K_\text{IF,RF})\alpha$
(1086.6) |
$(1-K_\text{IF,RF})\alpha$ (1087.5) |
$K_\text{IF,RF}\alpha$
(1088.6) |
$K_\text{IF,RF}\color{red}{(1-K_\text{IF,det})}\beta_\text{d}$
(1089.5) |
| SPF/DPF統合 |
$(1-K_\text{IF,RF})\lambda_\text{IF}$ |
$K_\text{IF,RF}\alpha+K_\text{IF,RF}\color{red}{(1-K_\text{IF,det})}\beta_\text{d}$ |
| 規格式1$\dagger\text{SM1}⇒\text{IF}$ |
$(1-K_\text{IF,RF})\lambda_\text{IF}+K_\text{IF,RF}\alpha$ |
― |
| 規格式3$\dagger$ |
$(1-K_\text{IF,RF})\lambda_\text{IF}+K_\text{IF,RF}\alpha+K_\text{IF,RF}\color{red}{(1-K_\text{IF,det})}\beta_\text{d}$ |
ただし、
$$
\begin{cases}
\alpha:=\frac{1}{2}\lambda_\text{IF}\lambda_\text{SM}\left[(1-K_\text{SM,MPF})T_\text{lifetime}+K_\text{SM,MPF}\tau\right]\\
\beta_\text{d}:=\frac{1}{2}\lambda_\text{IF}\lambda_\text{SM}\left[(1-K_\text{IF,MPF})T_\text{lifetime}+K_\text{IF,MPF}\tau\right]
\end{cases}
$$
です。
$$
\begin{cases}
\text{非冗長系の時は} & \color{red}{K_\text{IF,det}}=1\\
\text{冗長系の時は} & \color{red}{K_\text{IF,det}}=0,\ K_\text{IF,RF}=1
\end{cases}
$$
表1091.1に対して、非冗長系、冗長系のKパラメータを上記に示すとおり代入した表を表1091.2及び表1091.3に示します。
非冗長系
表1091.2 非冗長系のPMHF式
|
(a)SPF |
(b)SPF |
(c)DPF |
(d)DPF |
| LAT2分離 |
$(1-K_\text{IF,RF})\lambda_\text{IF}-(1-K_\text{IF,RF})\alpha$ |
$(1-K_\text{IF,RF})\alpha$ |
$K_\text{IF,RF}\alpha$ |
$0$ |
| SPF/DPF統合 |
$(1-K_\text{IF,RF})\lambda_\text{IF}$ |
$K_\text{IF,RF}\alpha$ |
| 規格式1$\dagger\text{SM1}⇒\text{IF}$ |
$(1-K_\text{IF,RF})\lambda_\text{IF}+K_\text{IF,RF}\alpha$ |
― |
| 規格式3$\dagger$ |
$(1-K_\text{IF,RF})\lambda_\text{IF}+K_\text{IF,RF}\alpha$ |
$$
M_\text{PMHF,NRD}=\bbox[#ccffff,2pt]{(1-K_\text{IF,RF})\lambda_\text{IF}+K_\text{IF,RF}\alpha}\\
=(1-K_\text{IF,RF})\lambda_\text{IF}+\frac{1}{2}K_\text{IF,RF}\lambda_\text{IF}\lambda_\text{SM}\left[(1-K_\text{SM,MPF})T_\text{lifetime}+K_\text{SM,MPF}\tau\right]
\tag{1091.1}
$$
冗長系
表1091.3 冗長系のPMHF式
|
(a)SPF |
(b)SPF |
(c)DPF |
(d)DPF |
| LAT2分離 |
$0$ |
$0$ |
$\alpha$ |
$\beta_\text{d}$ |
| SPF/DPF統合 |
$0$ |
$\alpha+\beta_\text{d}$ |
| 規格式1$\dagger$ |
$\alpha$ |
― |
| 規格式3$\dagger$ |
$\alpha+\beta_\text{d}$ |
$$
\begin{eqnarray}
M_\text{PMHF,RD}&=&\bbox[#ccffff,2pt]{\alpha+\beta_\text{d}}\\
&=&\frac{1}{2}\lambda_\text{IF}\lambda_\text{SM}\left[(1-K_\text{SM,MPF})T_\text{lifetime}+K_\text{SM,MPF}\tau\right]\\
& &+\frac{1}{2}\lambda_\text{IF}\lambda_\text{SM}\left[(1-K_\text{IF,MPF})T_\text{lifetime}+K_\text{IF,MPF}\tau\right]\\
&=&\frac{1}{2}\lambda_\text{IF}\lambda_\text{SM}\left[(2-K_\text{SM,MPF}-K_\text{IF,MPF})T_\text{lifetime}+(K_\text{SM,MPF}+K_\text{IF,MPF})\tau\right]
\end{eqnarray}
\tag{1091.2}
$$
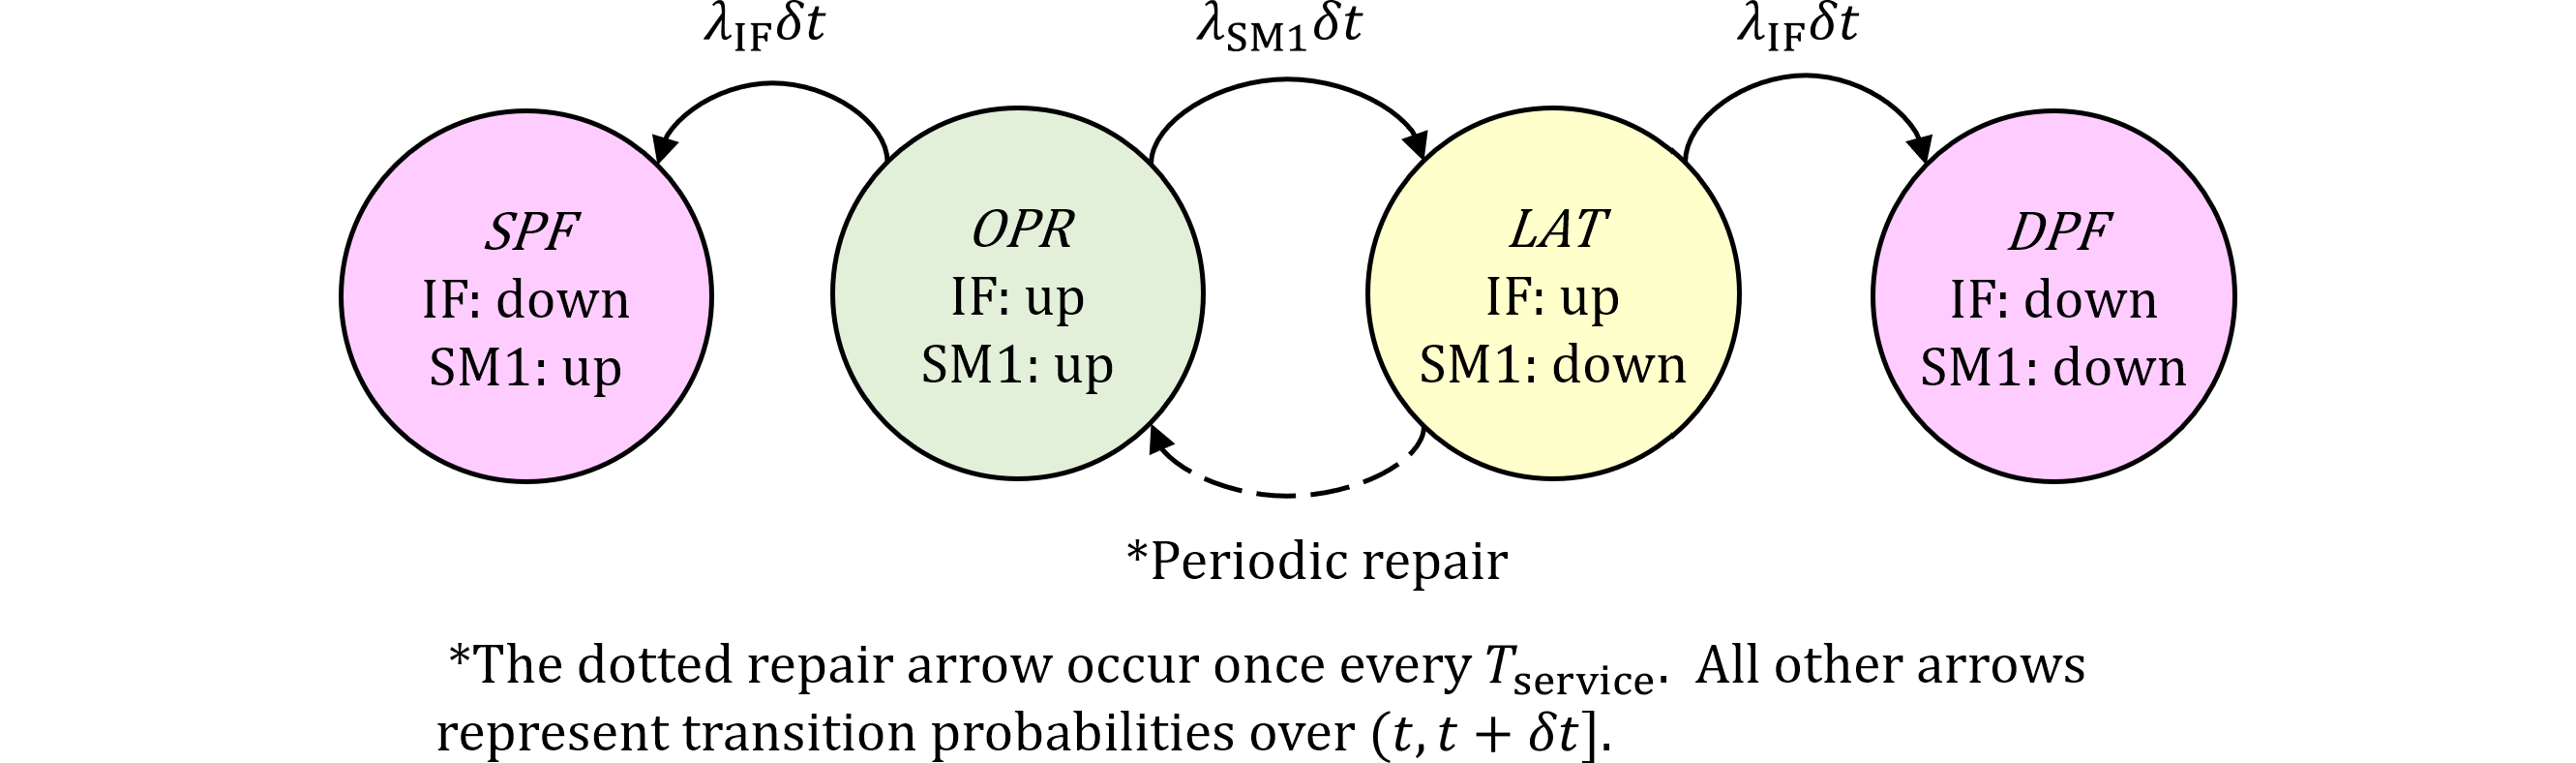
$\dagger$規格式1: 規格第1版 Part 10-8.3.3の第1式の条件。ブログの図367.1)において、IFが後にフォールトする場合=(a)SPF、(b)SPF及び(c)DPF。(d)DPFはSMが後にフォールトする場合なので対象外
$\dagger$規格式3: 規格第1版 Part 10-8.3.3の第3式の条件。ブログの図367.1)において、IF, SMのフォールトの順を問わない場合=(a)SPF、(b)SPF、(c)DPF及び(d)DPF。
従来記事では、冗長系の式を$2\beta$とし、$K_\text{IF,MPF}$と$K_\text{SM,MPF}$を合成した$K_\text{MPF}$を用いていました。しかし、正しくは、LAT2⇒DPF(c) ではSM側のMPF検出率$K_\text{SM,MPF}$が効き、LAT1⇒DPF(d) ではIF側のMPF検出率$K_\text{IF,MPF}$が効きます。したがって、冗長系のPMHFは$2\beta$ではなく$\alpha+\beta_\text{d}$となります。
 前のブログ
次のブログ